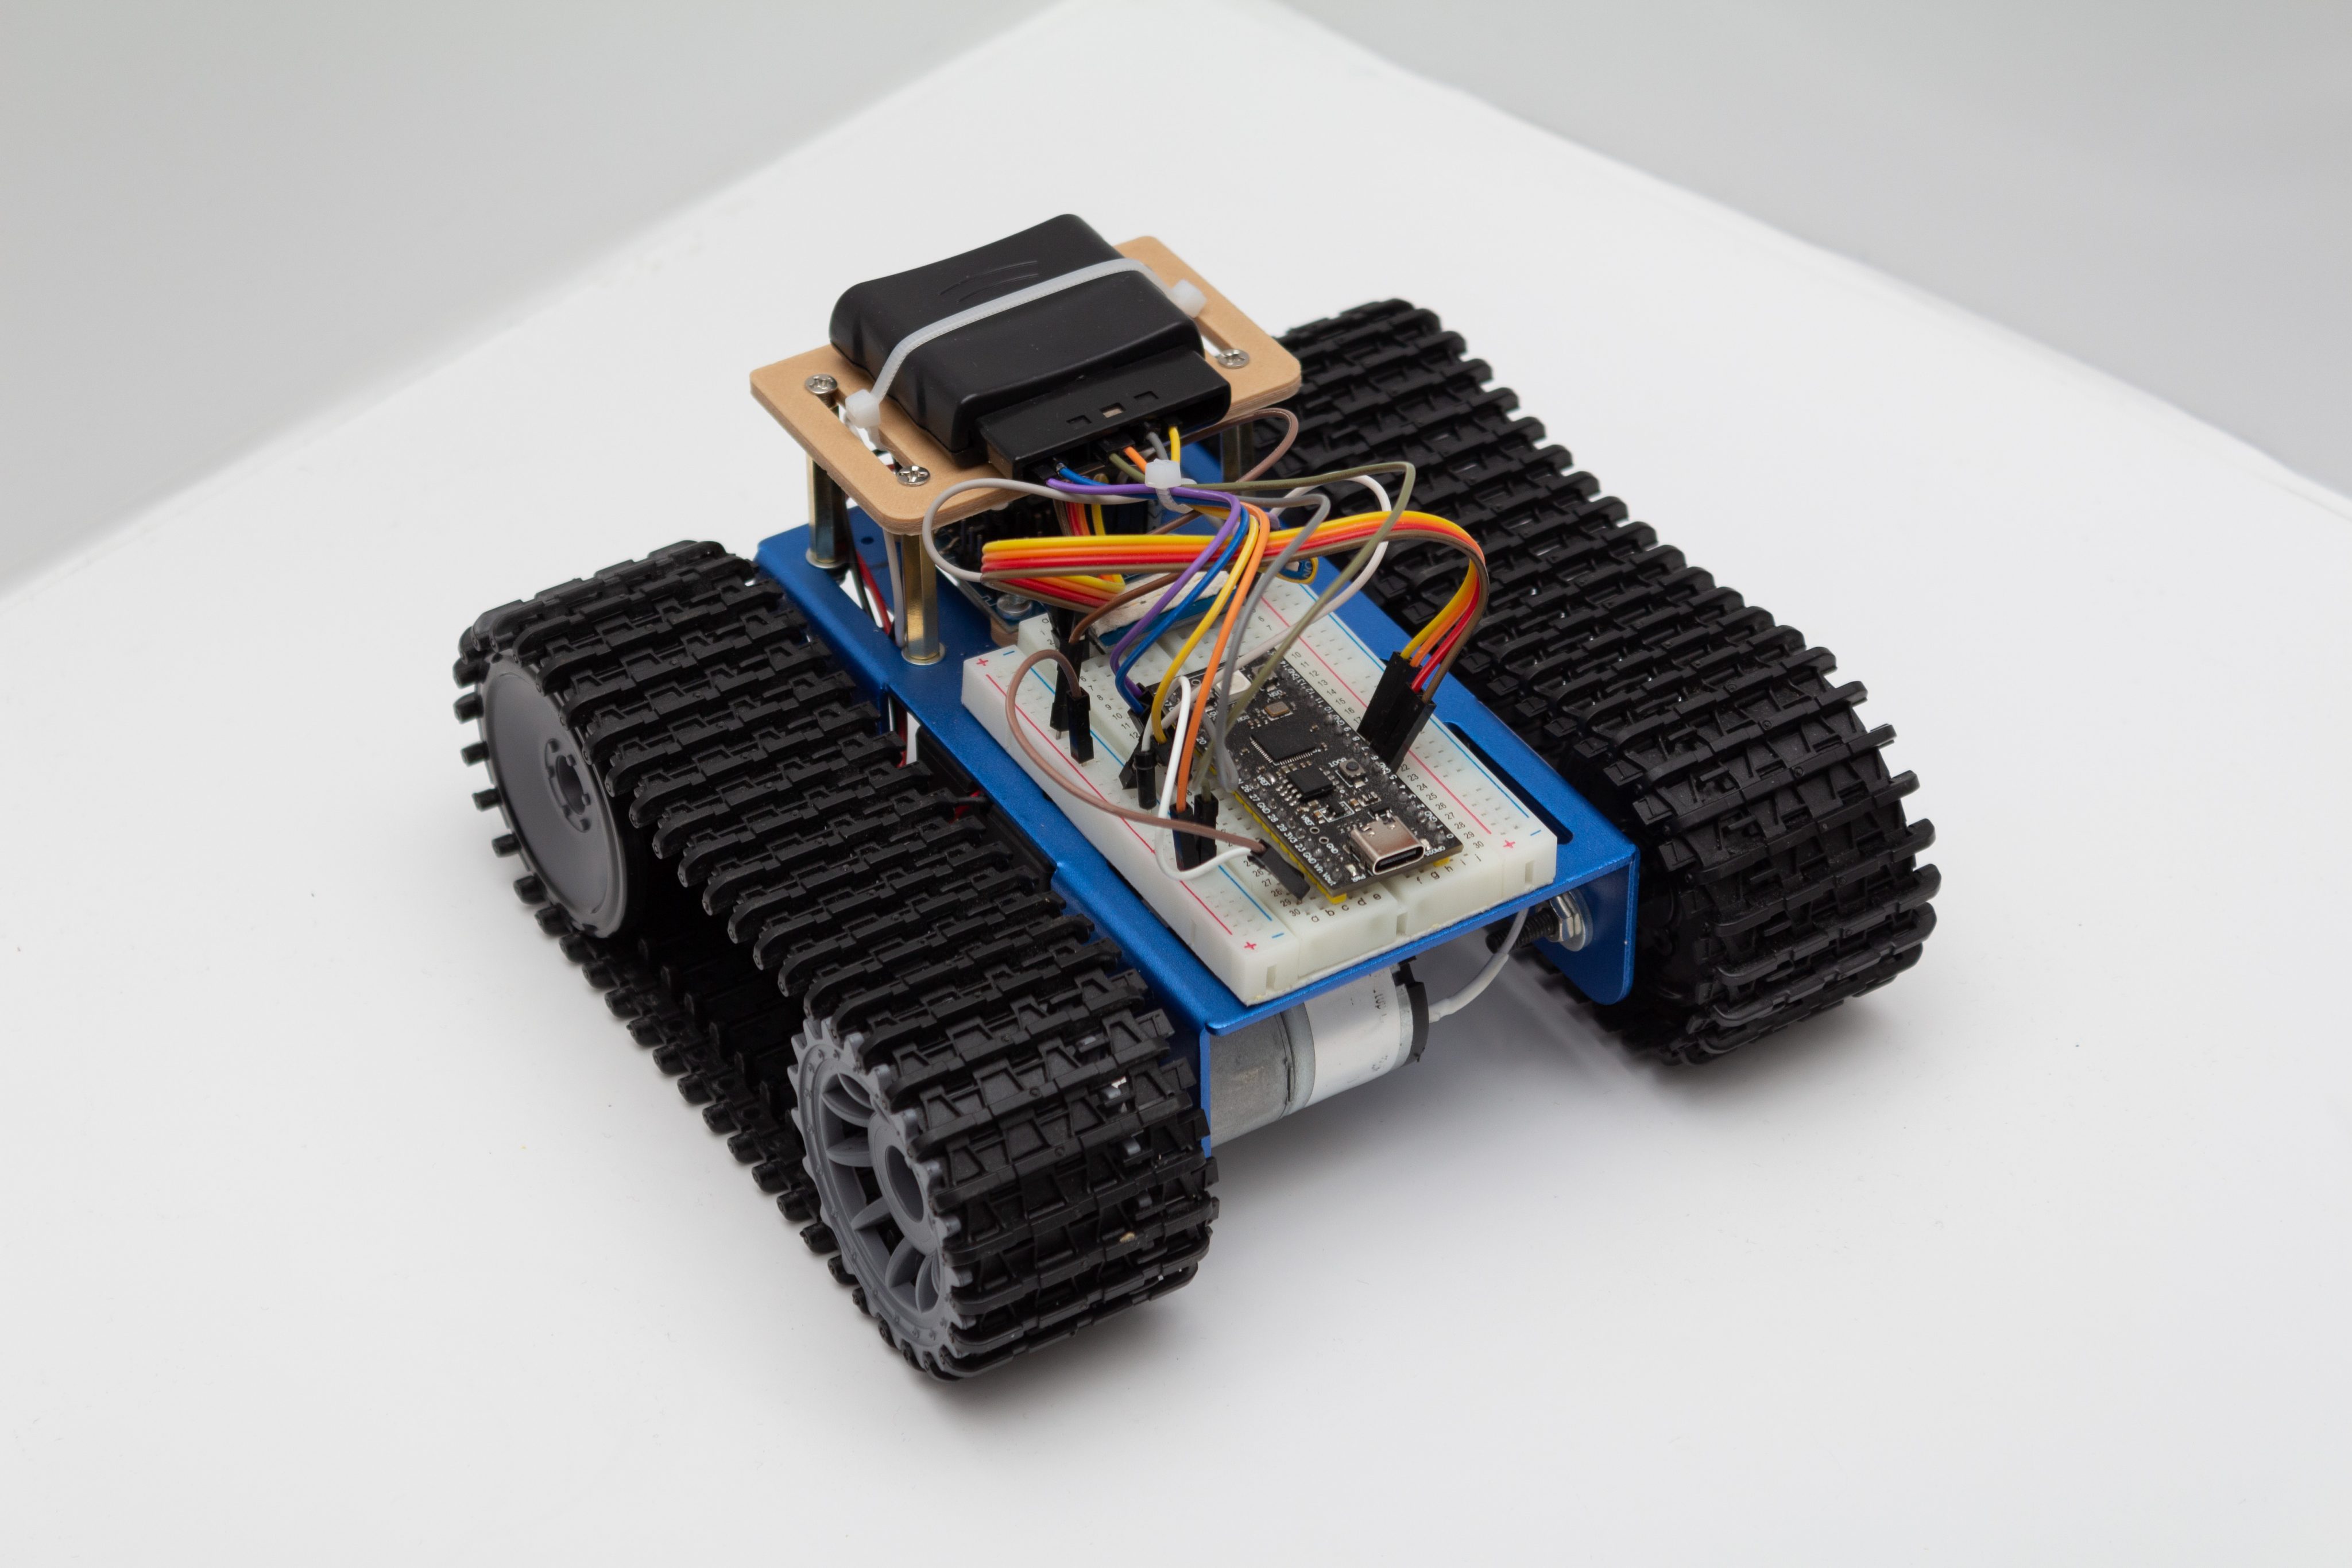
Этот курс посвящен созданию робота с дистанционным управлением.
Робот построен на гусеничном шасси T101. Ученики с нуля собирают робота: устанавливают на него контроллер, драйвер двигателей, батарейный отсек, bluetooth модуль и программируют его. Робот управляется с помощью джойстика от PS4.
В качестве платы используется Raspberry Pi Pico которая программируется на Python или визуальном языке MakeCode.
Вездеход